无线遥控不载人飞机整机 技术架构、系统组成与应用前景
无线遥控不载人飞机整机,通常被称为无人机(Unmanned Aerial Vehicle, UAV),是指利用无线电遥控设备与自备的程序控制装置共同操纵的不载人飞行器。整机指完整可直接使用的飞行系统,涵盖飞行平台、动力系统、遥控链路、自主控制模块、任务载荷及地面站等。随着微电子、通信、材料与人工智能技术的进步,此类无人机已从早期军事靶机演变为民用、商用、消费级多方应用的重要工具。
一、基本概念与工作原理
无线遥控不载人飞机整机的核心在于“遥控”与“自备程序控制”两种操作模式。遥控模式下,操作员通过地面遥控器发出无线电指令,机载接收机解码后驱动舵面、电机或发动机,实现对飞行姿态、航向、高度的实时控制。程序控制模式则依赖机载飞控计算机中的预设航线、自主算法或传感器融合数据,实现自动起飞、巡航、避障、返航及降落。两者结合,构成“人在回路”与“全自主”之间的连续谱,既保证灵活性又提升任务可靠性。
二、整机系统组成
一套完整的无线遥控不载人飞机整机通常包括以下子系统:
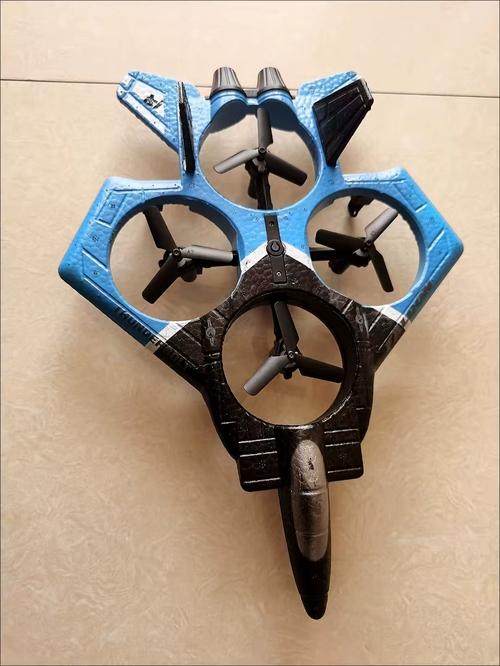
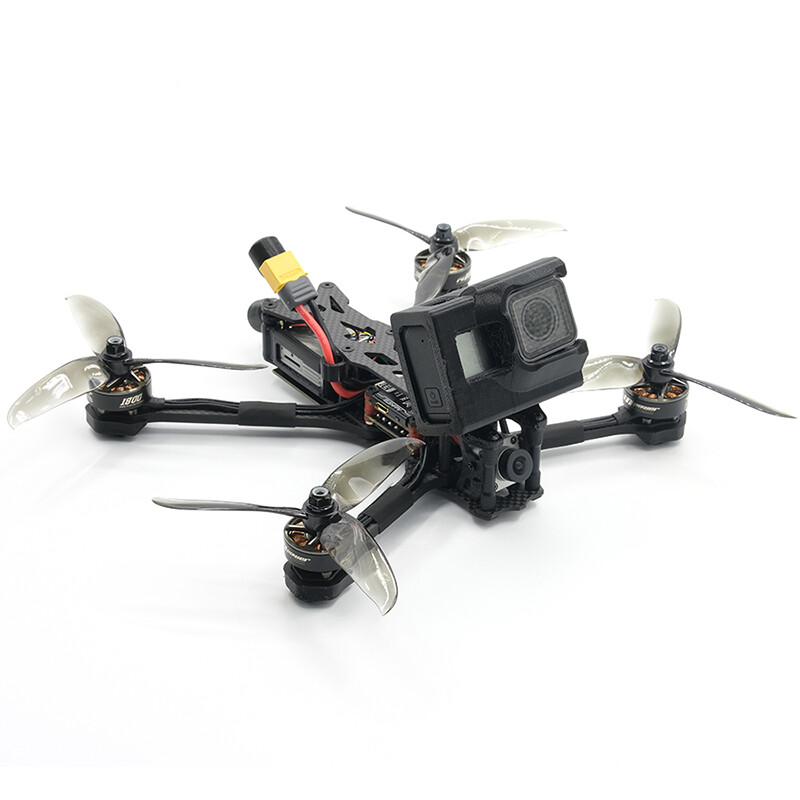
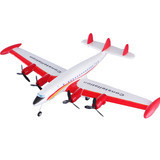
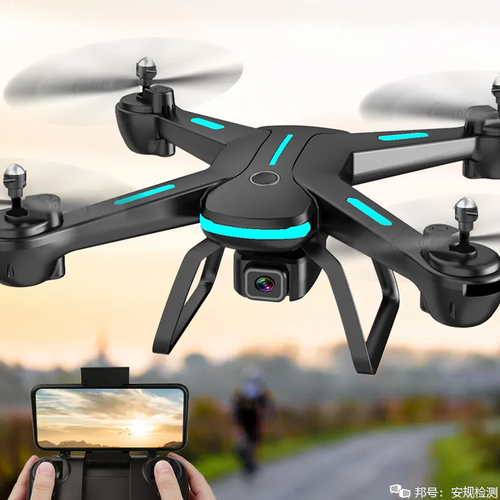
- 飞行平台:固定翼、多旋翼、直升机或复合构型机体,提供气动升力与载荷安装空间。
- 动力系统:电动(锂聚合物电池+无刷电机)或油动(活塞发动机、涡轮),决定航时、航程与载荷能力。
- 飞控系统:包含惯性测量单元(IMU)、气压计、磁力计、GNSS模块及主控芯片,运行姿态控制、导航与任务管理算法。
- 遥控链路:数传电台、图传模块及遥控接收机,工作频段常用2.4 GHz、5.8 GHz或900 MHz,实现指令上传与遥测/视频下传。
- 任务载荷:可见光/红外相机、激光雷达、多光谱传感器、喷洒装置、通信中继等,按应用需求选配。
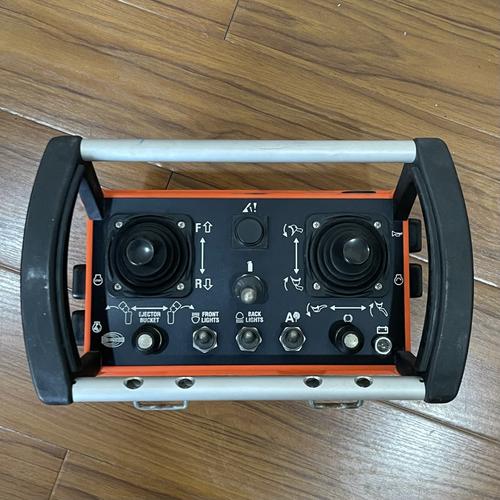
- 地面站:遥控器、平板电脑或专用控制终端,运行地面站软件,用于航线规划、状态监控与数据回传。
- 电源与配电:电池组、电源管理模块,保障整机稳定供电。
三、关键技术与性能指标
无线遥控不载人飞机的整机性能主要通过以下指标衡量:
- 遥控距离:从视距内(数百米)到超视距(数十至数百公里),取决于链路功率、频段与中继方式。
- 续航时间:多旋翼通常20–60分钟,固定翼可达数小时至数十小时(如太阳能无人机)。
- 载荷能力:从消费级数百克到工业级数十千克。
- 控制精度与稳定性:依赖传感器融合、PID/模型预测控制等算法,实现厘米级悬停与米级航线跟踪。
- 抗干扰与安全:跳频、扩频、加密链路及失效保护(失控返航、迫降)是整机必备特性。
四、典型应用领域
- 航拍与测绘:利用高分辨率相机与RTK定位,生成正射影像与三维模型,服务于城市规划、地形测绘。
- 农业植保:整机搭载药箱与喷洒系统,实现精准施药、播种与作物监测,提升效率并降低人力成本。
- 物流配送:固定翼或复合翼无人机执行支线运输,多旋翼完成末端派送,尤其适用于偏远地区。
- 应急救援:搭载热成像与通信中继,执行搜救、灾情评估与临时通信覆盖。
- 巡检与安防:对电力线路、油气管道、光伏电站进行自主巡检,或执行区域监控与边境巡逻。
- 军事与安全:侦察、目标指示、电子干扰甚至攻击任务,是无人作战系统的重要组成部分。
五、发展趋势与挑战
趋势方面,整机正朝着小型化、长航时、高智能与集群化方向发展。人工智能使目标识别、自主避障与编队飞行更加成熟;新能源(氢燃料电池、太阳能)延长续航;5G/卫星链路拓展超视距控制能力。挑战同样显著:空域管理与法规滞后,频谱资源紧张,网络安全与隐私保护问题突出,以及整机成本与可靠性仍需平衡。随着适航标准完善与产业链成熟,无线遥控不载人飞机整机将更广泛地融入社会生产与生活,成为低空经济的关键载体。
如若转载,请注明出处:http://www.120uav.com/product/43.html
更新时间:2026-09-22 18:43:05